Kiến thức cốt lõi
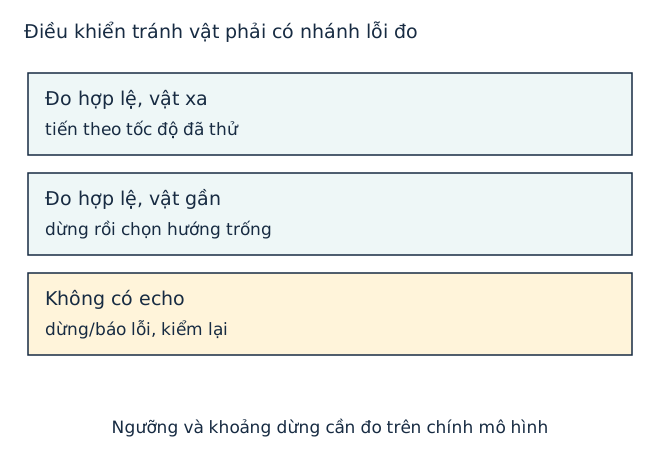
Quy tắc SGK “`d>30 cm` đi thẳng, ngược lại quay trái” là **mô hình ý tưởng**, chưa đủ bảo đảm không va chạm: robot vẫn tiến trong lúc đo/xử lí, có quán tính khi dừng, vật có thể nghiêng/không phản xạ, bên trái có thể bị chắn. Với mô hình học tập, nên có các trạng thái **đo hợp lệ**, **vật gần**, **không có số đo hợp lệ**; ở lỗi đo, dừng hoặc chuyển chế độ an toàn và báo người phụ trách, không tự cho đi thẳng. Kiểm khoảng trống phía trái hoặc đặt vùng thử trống trước khi quay. Mốc 30 cm phải thử với tốc độ, độ trễ, kích thước mô hình; không gọi là định mức an toàn chung. Nếu dùng PWM để điều tốc, giá trị lệnh không tự là vận tốc thực: cần quan sát/quy trình đo và hiệu chỉnh.
Ví dụ
Trong một lượt thử, d hợp lệ 42 cm ở môi trường trống cho phép lệnh tiến; lượt sau d=25 cm nên dừng rồi rẽ theo đường đã kiểm; lượt tiếp không có echo thì báo lỗi và dừng, không lấy 0 làm số đo vật sát hay cho chạy tiếp.
Bài luyện
Nếu mất echo, lệnh phù hợp cho mô hình đã thiết kế an toàn là?
Tăng tốc tăng rủi ro.
Mất dữ liệu không nên bỏ bảo vệ.
Không đo được không là vô hạn.
Đúng. Chưa biết khoảng cách thì hạn chế chuyển động.
Lời giải
Chưa biết khoảng cách thì hạn chế chuyển động.
Bài luyện
Vì sao ngưỡng 30 cm chưa bảo đảm tránh mọi vật?
AI không là điều kiện.
Robot vẫn có thể chạy.
Đúng. Khoảng dừng phụ thuộc điều kiện.
Có thể phù hợp mô hình đã kiểm.
Lời giải
Khoảng dừng phụ thuộc điều kiện.
Bài luyện
Trước khi cho robot quay trái cần xét gì?
Trang không là cảm biến.
Đúng. Tránh vật trước chưa bảo đảm bên trái trống.
Màu không đo đường.
Giá không đo vật cản.
Lời giải
Tránh vật trước chưa bảo đảm bên trái trống.
Đang học