Kiến thức cốt lõi
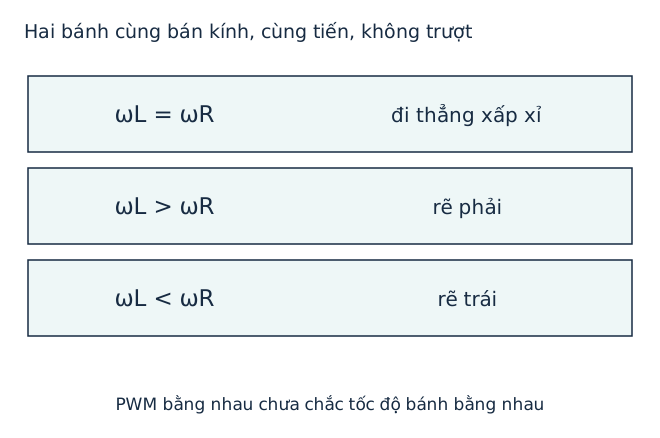
Với robot **hai bánh chủ động cùng bán kính**, cùng chiều quay tiến, tiếp xúc sàn đủ bám và nhìn theo chiều tiến: hai bánh có tốc độ dài bằng nhau thì robot xấp xỉ **đi thẳng**; bánh trái tiến nhanh hơn bánh phải thì xe **quay về phải**; bánh trái chậm hơn thì xe **quay về trái**. SGK dùng tốc độ góc `ωL`, `ωR`; kết luận đó cần cùng bán kính và không trượt. Nếu bánh quay ngược chiều, một bánh dừng, đường kính lệch hoặc sàn trơn, quỹ đạo khác. Lệnh PWM bằng nhau cho hai động cơ **không bảo đảm** tốc độ bánh bằng nhau vì động cơ/tải/nguồn khác; cần đo thực và hiệu chỉnh. Khi rẽ tránh vật, phải kiểm còn khoảng trống bên trái, không chỉ biết vật phía trước.
Ví dụ
Xe cùng bán kính đo bánh trái 8 vòng/phút, bánh phải 12 vòng/phút và cùng quay tiến; trong mô hình không trượt, xe có xu hướng rẽ trái. Nếu chỉ đặt PWM 100/100 mà chưa đo bánh, chưa kết luận xe đi thẳng.
Bài luyện
Cùng bán kính, cùng tiến, không trượt: bánh trái chậm hơn bánh phải thì xe?
Hai bánh vẫn quay.
Không có lực nâng.
Đúng. Chênh tốc độ tạo quay về phía bánh chậm.
Phía phải nhanh hơn đẩy xe rẽ trái.
Lời giải
Chênh tốc độ tạo quay về phía bánh chậm.
Bài luyện
PWM hai động cơ bằng nhau có bảo đảm hai bánh cùng tốc độ?
Biên dịch không đo bánh.
Đúng. PWM là lệnh, không là tốc độ đã đo.
Có sai khác vật lí.
Màu không quyết định.
Lời giải
PWM là lệnh, không là tốc độ đã đo.
Bài luyện
Muốn áp quy tắc SGK ωL<ωR → rẽ trái cần giả định?
Đúng. Quan hệ đơn giản dựa trên hình học vi sai.
Không còn xe hai bánh đúng mẫu.
Trượt phá mô hình.
Ngược chiều đổi chuyển động.
Lời giải
Quan hệ đơn giản dựa trên hình học vi sai.
Đang học