Kiến thức cốt lõi
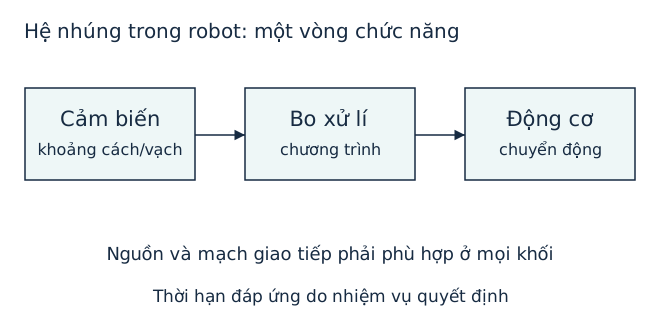
**Hệ thống nhúng** tích hợp phần cứng với phần mềm để thực hiện một hoặc một nhóm nhiệm vụ xác định trong thiết bị hay hệ lớn. Robot tự hành trong SGK có cảm biến đo môi trường, bo xử lí theo chương trình, nguồn và động cơ; bo xử lí/điều khiển là phần hệ nhúng, cả robot còn có khung và cơ cấu chuyển động. Máy tính đa dụng cũng có phần cứng/phần mềm và có thể tính cùng bài toán, nhưng được chuẩn bị cho nhiều mục đích và giao diện chung hơn. Không suy mọi hệ nhúng đều không có màn hình hoặc luôn nhỏ/rẻ/tiết kiệm điện: tính chất phụ thuộc nhiệm vụ và thiết kế. Với robot tránh vật cản, cần xác định dữ liệu cảm biến có ý nghĩa gì, quyết định điều khiển trong thời gian nào và cách kiểm khi cảm biến mất tín hiệu.
Ví dụ
Một xe mô hình đọc khoảng cách từ cảm biến, so với ngưỡng minh họa rồi cho động cơ dừng. Phần tính/điều khiển trên bo là hệ nhúng; bánh xe và khung là phần của xe nhưng không tự chạy chương trình.
Bài luyện
Điều gì nêu đúng vai trò của hệ nhúng trong robot SGK?
Đúng. Phần cứng và phần mềm phối hợp cho nhiệm vụ cụ thể.
Bánh xe là cơ cấu chấp hành.
Máy đa dụng có phạm vi khác.
Chương trình quyết định cách xử lí.
Lời giải
Phần cứng và phần mềm phối hợp cho nhiệm vụ cụ thể.
Bài luyện
Máy tính đa dụng có thể tính toán bài toán của hệ nhúng không?
Máy tính cũng thực hiện phép tính.
Màn hình không cấm tính.
Bàn phím không quyết định.
Đúng. Hai loại đều có khả năng tính toán.
Lời giải
Hai loại đều có khả năng tính toán.
Bài luyện
Mọi hệ nhúng đều không có màn hình?
Màu LED không liên quan.
Hệ vẫn cần năng lượng.
Đúng. Có thể có màn hình, nút hoặc mạng.
Định nghĩa không cấm.
Lời giải
Có thể có màn hình, nút hoặc mạng.
Đang học